แชร์ประสบการณ์ใช้ Claude ช่วยออกแบบวงจรอิเล็กทรอนิกส์และสร้างไฟล์ KiCad
สมาชิกกลุ่มแชร์เวิร์กโฟลว์การใช้ Claude ช่วยออกแบบ volume control แบบ relay ladder ตั้งแต่คิดคอนเซปต์ คำนวณค่า R จนถึงสร้างไฟล์ schematic ของ KiCad พร้อมแนะนำเทคนิคการตรวจทานและความจริงจากหน้างานที่ AI ยังต้องพึ่งพาประสบการณ์มนุษย์
ใช้ Claude ช่วยออกแบบวงจรอิเล็กทรอนิกส์ และ KiCad จากประสบการณ์ทำจริง
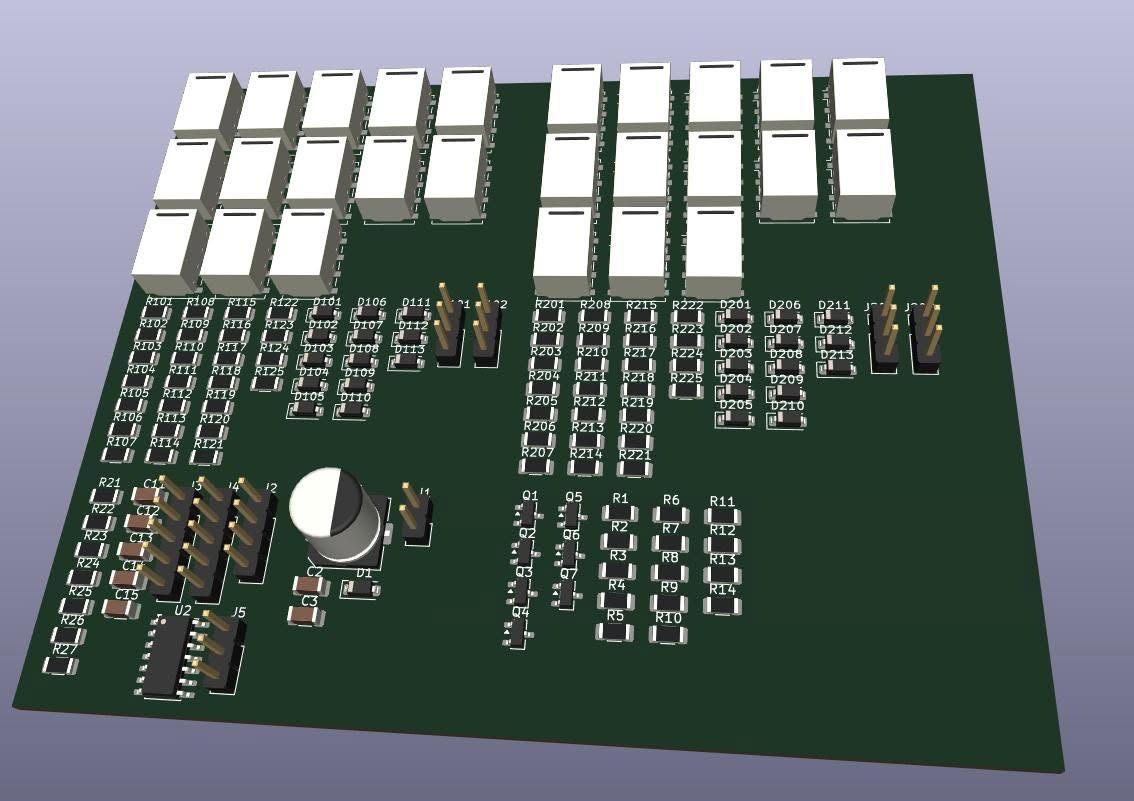
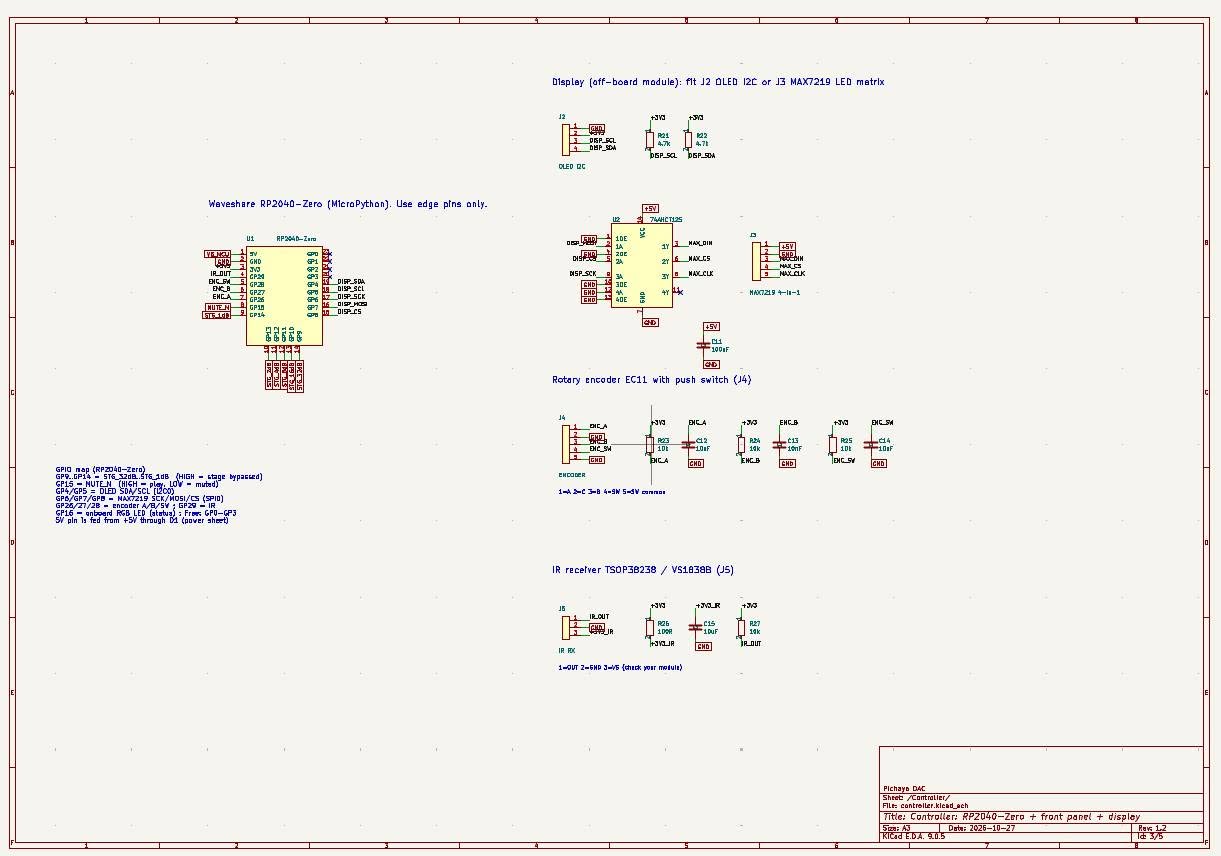
สวัสดีครับ ผมเพิ่งใช้ Claude ช่วยออกแบบ volume control แบบ relay ladder (คุมด้วย MCU RP2040-Zero, IR remote, encoder, จอ) ตั้งแต่ concept จนได้ schematic KiCad เลยอยากแชร์วิธีทำงานที่ได้ผลครับ
1. อย่ารีบให้ AI วาด schematic คุย concept ก่อน
ช่วงที่คุ้มที่สุดคือการคุยว่าจะทำอะไร ทำไม และมีทางเลือกอะไรบ้าง
ให้ส่ง schematic เดิมหรือ PDF ไปให้มันอ่านด้วย คำตอบจะอิงวงจรจริงของเรา ไม่ใช่ตอบกว้าง ๆ
2. ใช้ AI ต่อยอดความคิด ไม่ใช่แค่สั่งงาน
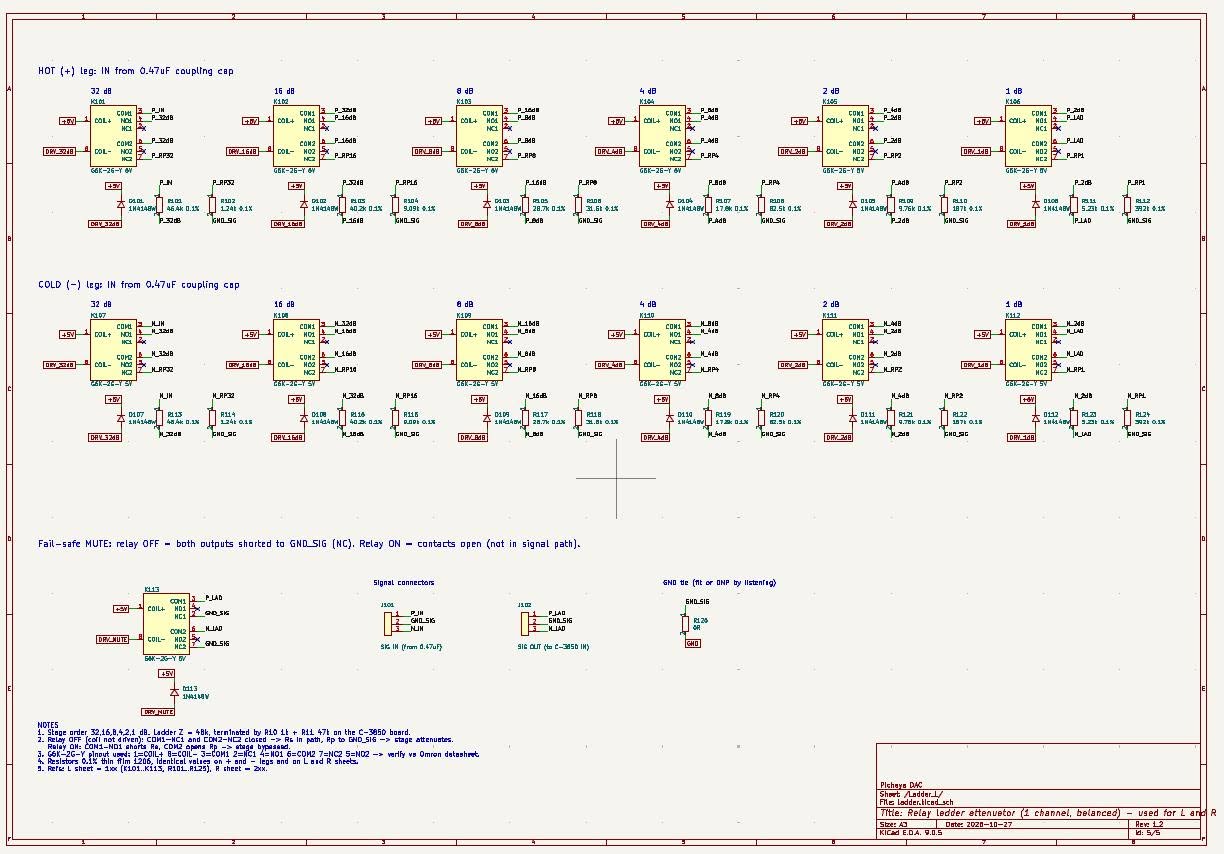
หลายไอเดียได้จากการถามกลับไปมา เช่น "ทำให้ละเอียดช่วงกลาง ๆ ได้ไหม" ก็ได้ทางเลือกเพิ่ม stage 0.5dB พร้อมค่า R ที่คำนวณแล้ว หรือ “step 0 ตัดสัญญาณทิ้งเลยได้ไหม” ก็ได้วงจร mute relay ที่เปิดเครื่องแล้วเงียบเสมอ ให้มันทำตาราง step ว่าแต่ละ step ผ่าน R ตัวไหนบ้างก็ได้ ช่วยให้เข้าใจวงจรของตัวเองมากขึ้น
3. Schematic KiCad ประหยัดเวลามาก
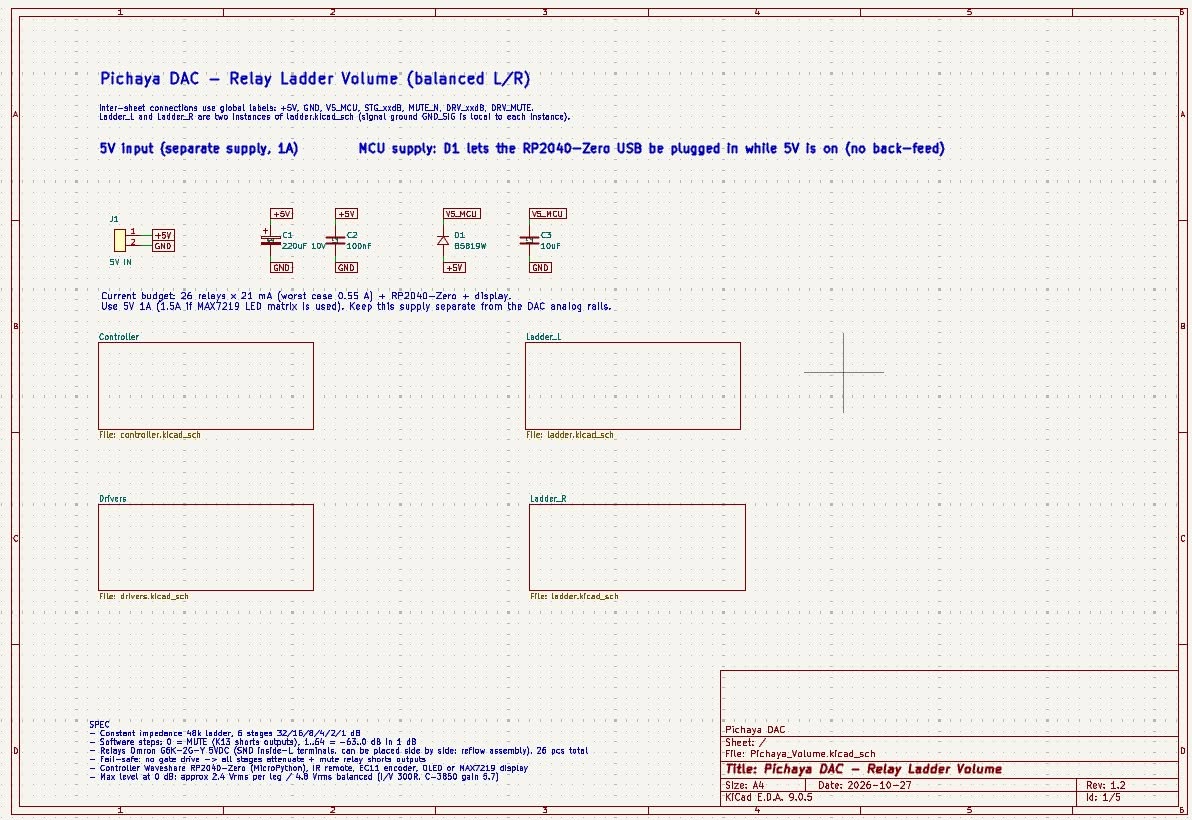
Claude สร้างไฟล์ .kicad_sch ได้เลย แบ่งเป็น sub-sheet (Power / Controller / Drivers / Ladder ×2) โดย ladder ใช้ไฟล์เดียวแต่ใส่ 2 ครั้งสำหรับ L/R มีรายการ netlist ให้ตรวจทาน และแก้ revision ได้เร็วมาก (เปลี่ยน MCU หรือเปลี่ยน relay ทั้ง 26 ตัวได้ในข้อความเดียว)
ส่วน layout PCB ผมวางเองครับ เพราะเมื่อ schematic ถูกต้องแล้ว การวางเองใช้เวลาไม่นาน และเราคุมเรื่องสำคัญ ๆ เช่น ground หรือความสมมาตรของ balanced ได้เต็มที่
4. ตรวจเองทุกครั้ง AI ก็พลาดได้
รัน ERC ทุกครั้งหลังเปิดไฟล์
เทียบ pinout และ footprint กับ datasheet จริง เสมอ โดยเฉพาะ relay และ module
ระหว่างทำ Claude เคยพลาดเลข reference ซ้ำข้าม sheet แต่ตรวจเจอแล้วแจ้งแก้ให้เอง เป็นเหตุผลที่เราต้องตรวจทานด้วย
5. ประสบการณ์จริงคือส่วนที่ AI ไม่มี ช่วยแลกเปลี่ยนกัน
ตัวอย่าง: relay SMD Omron G6K
แบบ 2F ขา gull-wing ยื่นออกข้าง วางชิดกันไม่ได้
แบบ 2G ขาพับเข้าใต้ตัว (inside-L) วางชิดได้ แต่บัดกรีมือแทบไม่ได้
Workaround จากการทำจริง: สร้าง footprint ใหม่ ยืด pad ออกด้านนอกให้พ้นตัว relay ~1–1.5 mm หัวแร้งจะแตะ pad ได้ ตะกั่วไหลไปถึงขาใต้ตัว บัดกรีมือได้ วางชิดกันได้ และยังสั่ง PCBA ได้ด้วย
เรื่องแบบนี้ AI ไม่รู้จนกว่าเราจะเล่าให้ฟัง แต่พอเล่าแล้ว มันช่วยต่อยอดได้ทันที
6. Symbol / Footprint / 3D model
ดาวน์โหลดของชิ้นส่วนจริงได้ที่ snapeda.com (ผม login ผ่าน LinkedIn) แล้วนำมาแทน footprint ที่ AI ใส่ไว้ จะชัวร์กว่าครับ
สรุป workflow ของผม
คุย concept > ให้ AI คำนวณและเปรียบเทียบทางเลือก > ตัดสินใจเอง > ให้ AI สร้าง schematic > ตรวจ ERC และ datasheet > ดึง footprint จาก SnapEDA > วาง layout เอง > แชร์ปัญหาจากของจริงกลับไปให้ AI ช่วยแก้ต่อ
ใครทำงาน electronics กับ Claude แบบอื่นมาแลกเปลี่ยนกันได้นะครับ :) :)
ความคิดเห็น 0
กำลังโหลดความคิดเห็น...